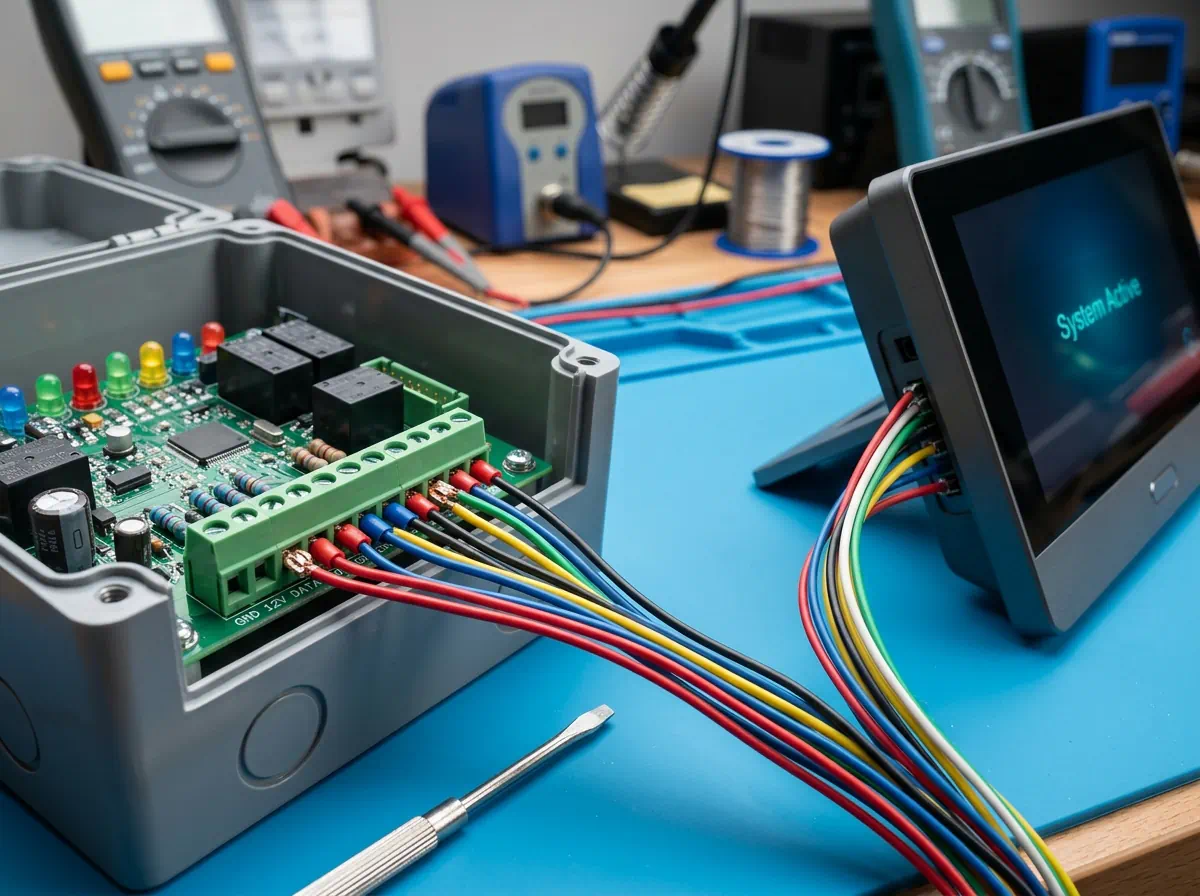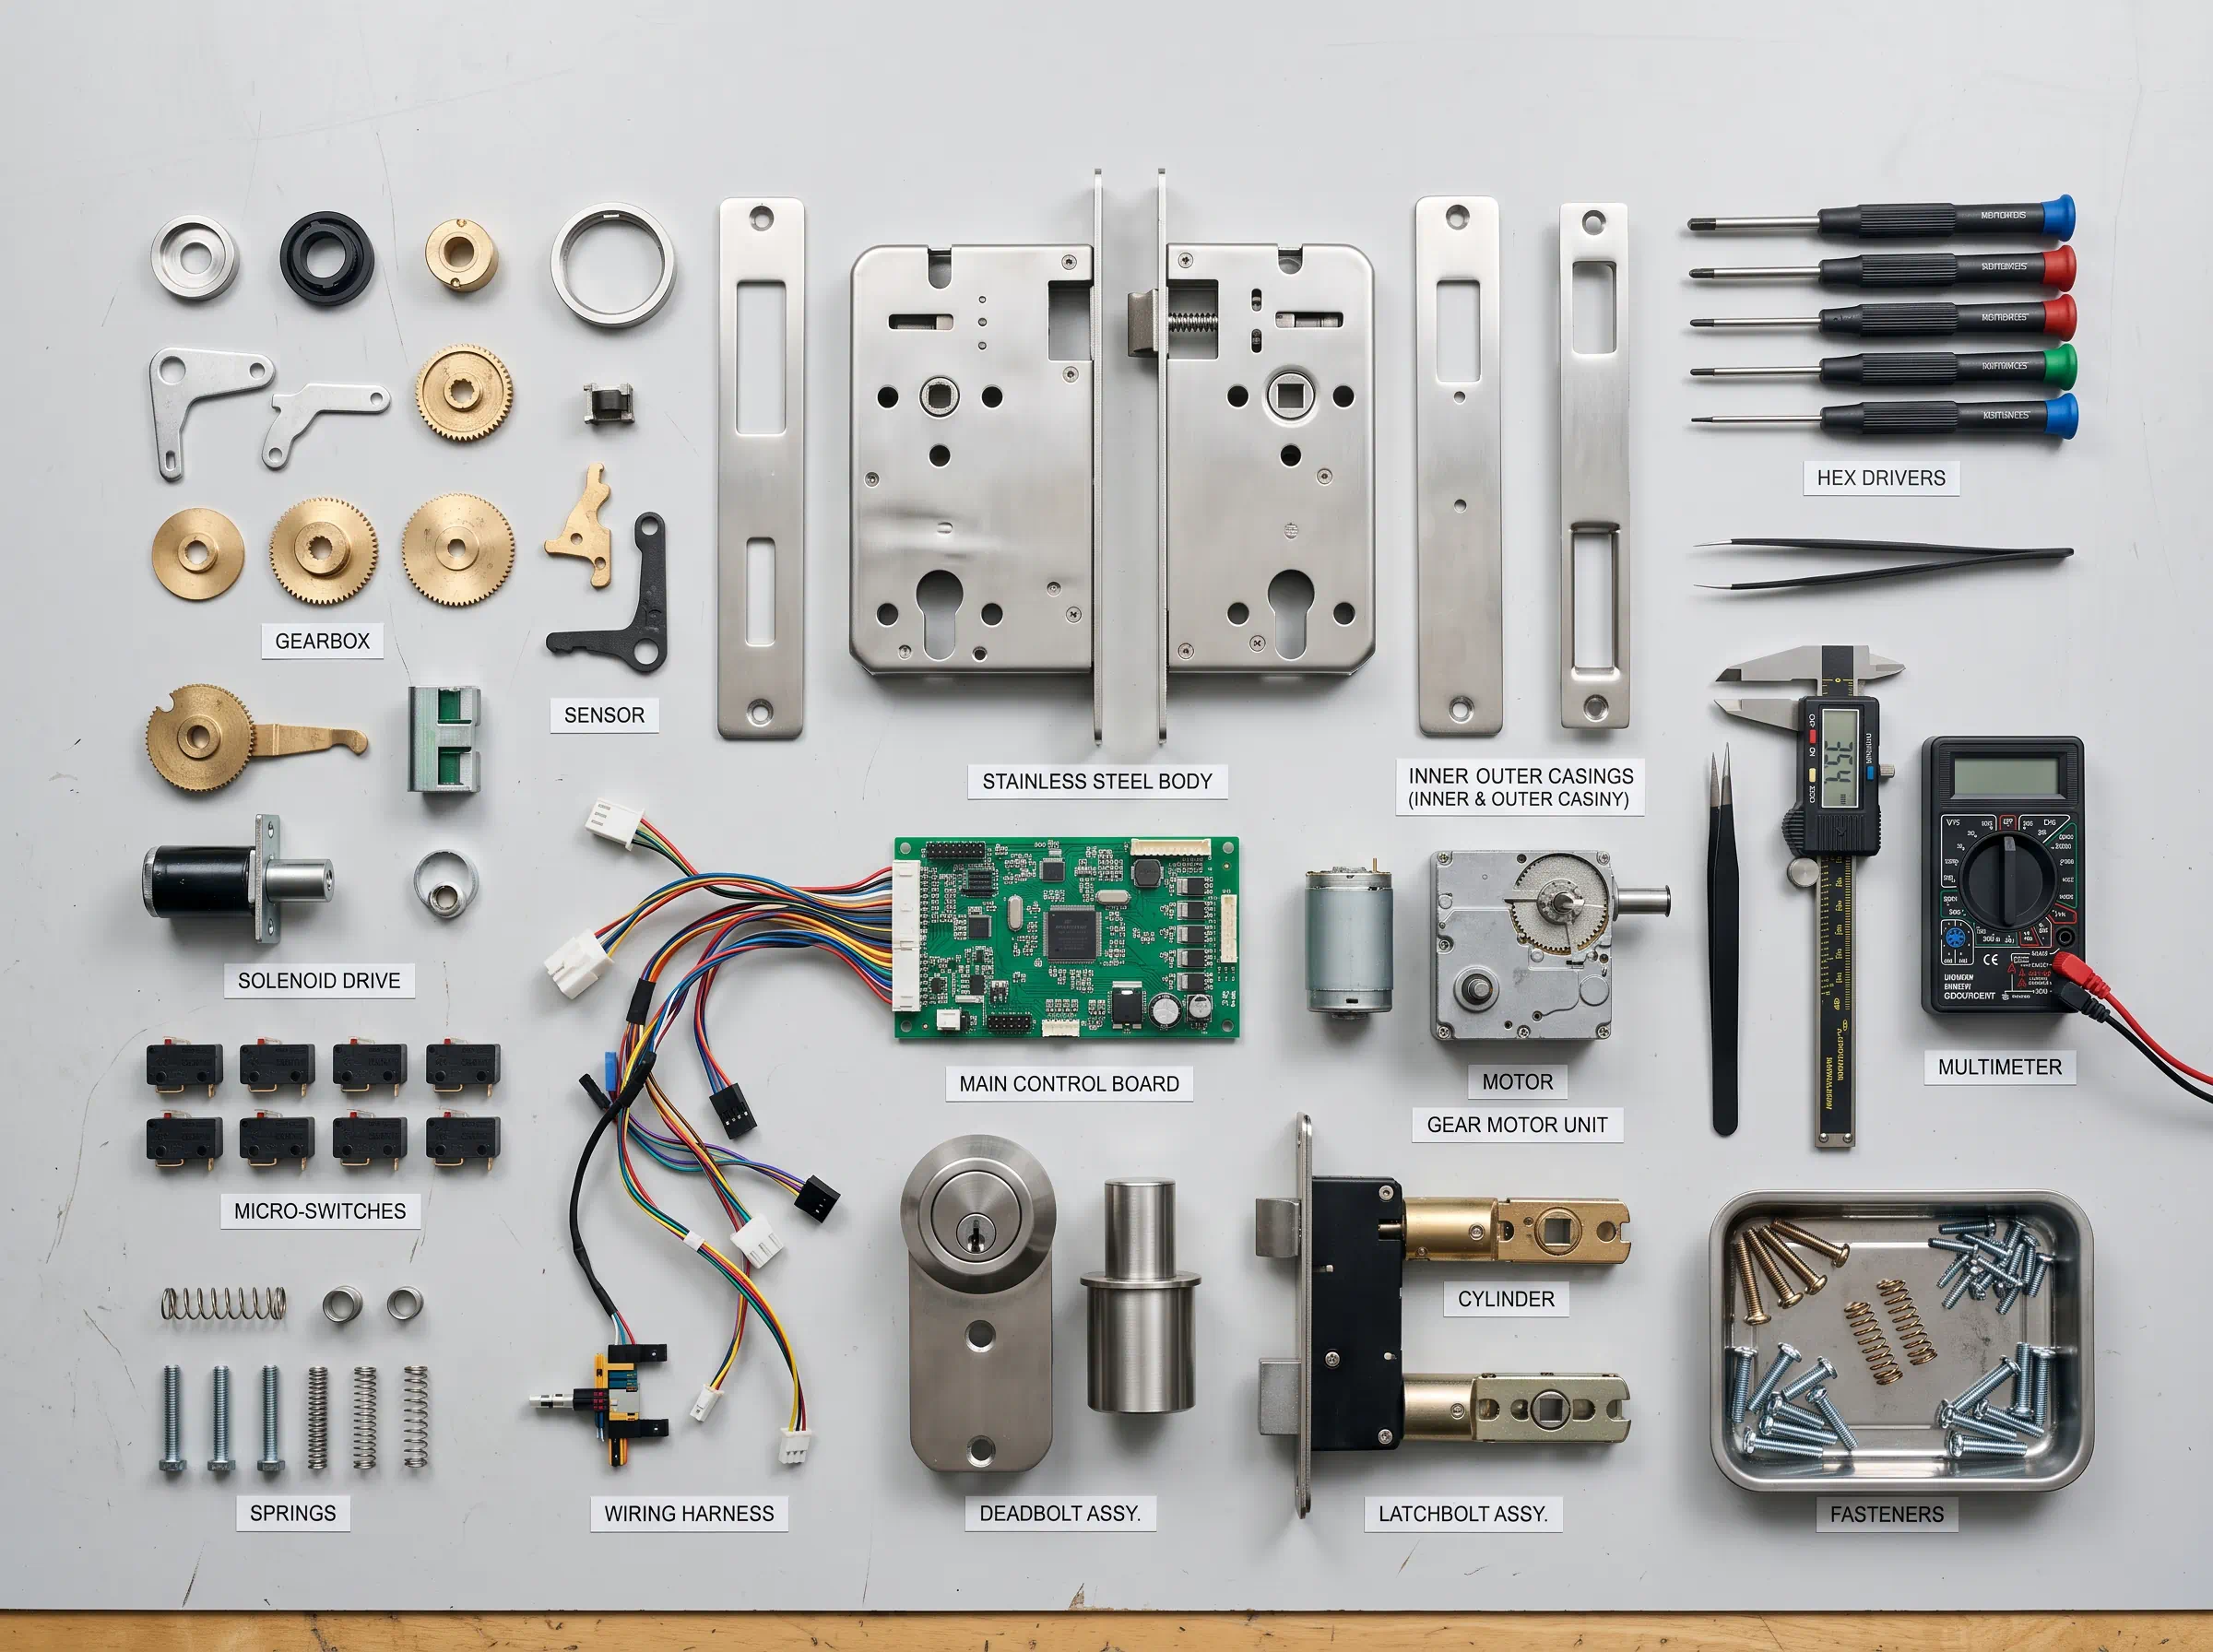
در ساختار مهندسی دستگیرههای هوشمند دیجیتال، مغزی الکترونیکی (Electronic Mortise) هسته عملیاتی و نقطه پیوند الکترومکانیکی سیستم به شمار میرود. برخلاف قفلهای سنتی که صرفاً بر مکانیزم گشتاور فیزیکی کلید و جابهجایی سیلندر استوار بودند، مغزیهای دیجیتال تلفیقی از عملگرهای الکترومغناطیسی (سلونوئید یا استپر موتور)، سنسورهای وضعیت زبانه (Microswitches)، سنسور تشخیص بسته بودن درب (Door Status Sensor) و بردهای مدار چاپی سوئیچینگ هستند. هرگونه اشتباه در اتصال کانکتورهای فلت (FFC) یا کابلهای چندرشتهای میان پنل خارجی، برد پردازنده داخلی و مغزی، میتواند به آسیب جدی ماسفتهای راهانداز موتور یا قفل شدن نامتقارن درب منجر شود.
چالشهای متداول نصابان سیستمهای کنترل تردد در پروژههای مسکونی و تجاری، اغلب ناشی از ناهمخوانی پیناوتهای کابل رابط، قطعی مسیر سیگنال سنسور رید رله (Reed Switch) یا افت ولتاژ در مسیر تغذیه عملگر الکترومکانیکی است. نصاب حرفهای باید رفتار مداری هر ترمینال، جریانهای هجومی لحظهای (Inrush Current) و تفاوتهای بنیادین میان مغزیهای سلونوئیدی نیمهاتوماتیک و مغزیهای تماماتوماتیک موتوردار را به درستی تفکیک نماید. کوچکترین اتصال کوتاه در مسیر تغذیه موتور میتواند کلیدهای سوئیچینگ برد اصلی را دچار شکست حرارتی کند.
در این راهنمای جامع فنی، استانداردهای سیمکشی مغزیهای الکترونیکی، شماتیک پیناوتهای استاندارد، تحلیل رفتار ولتاژی سیگنالها و دستورالعمل عیبیابی اتصالات را با جزئیات کامل مهندسی بررسی خواهیم کرد. برای مطالعه چارچوب کلی تجهیزات این کلاستر، به راهنمای جامع دستگیره و قفل هوشمند دیجیتال (فناوریها، امنیت ضدسرقت، خرید، نصب و عیبیابی) مراجعه فرمایید.
کالبدشکافی ساختار داخلی مغزی الکترونیکی: تفاوت سلونوئید و استپر موتور گیربکسدار
مغزیهای قفل هوشمند از نظر مکانیزم تحریک مکانیکی و نحوه تبدیل انرژی الکتریکی به کار فیزیکی، به دو دسته بنیادین تقسیم میشوند. درک این تفاوتها برای جلوگیری از اشتباه در سیمبندی و انتخاب برد درایور سازگار حیاتی است:
- مغزیهای نیمهاتوماتیک سلونوئیدی (Solenoid Clutch Mechanism): در این مدلها، نیروی محرکه لازم برای به عقب راندن زبانههای سنگین قفل، مستقیماً توسط دست کاربر و با پایین کشیدن اهرم دستگیره تأمین میشود. وظیفه بوبین یا سلونوئید الکترومغناطیسی مستقر درون مغزی، صرفاً جابهجا کردن یک پین فلزی کلاچ به میزان ۲ تا ۳ میلیمتر است. هنگامی که کاربر اثر انگشت یا رمز صحیح را ارائه میدهد، میکروکنترلر یک پالس تحریک با ولتاژ ۵ الی ۶ ولت و پهنای باند زمانی ۵۰۰ میلیثانیه به سلونوئید ارسال میکند. بوبین با ایجاد میدان مغناطیسی، هسته متحرک را جذب کرده و شفت دستگیره با مکانیزم زبانه درگیر میشود. مزیت بزرگ این روش، مصرف جریان الکتریکی بسیار ناچیز (کمتر از ۱۵۰ میلیآمپر در ثانیه) است که عمر باتری را تا بیش از یک سال تضمین میکند.
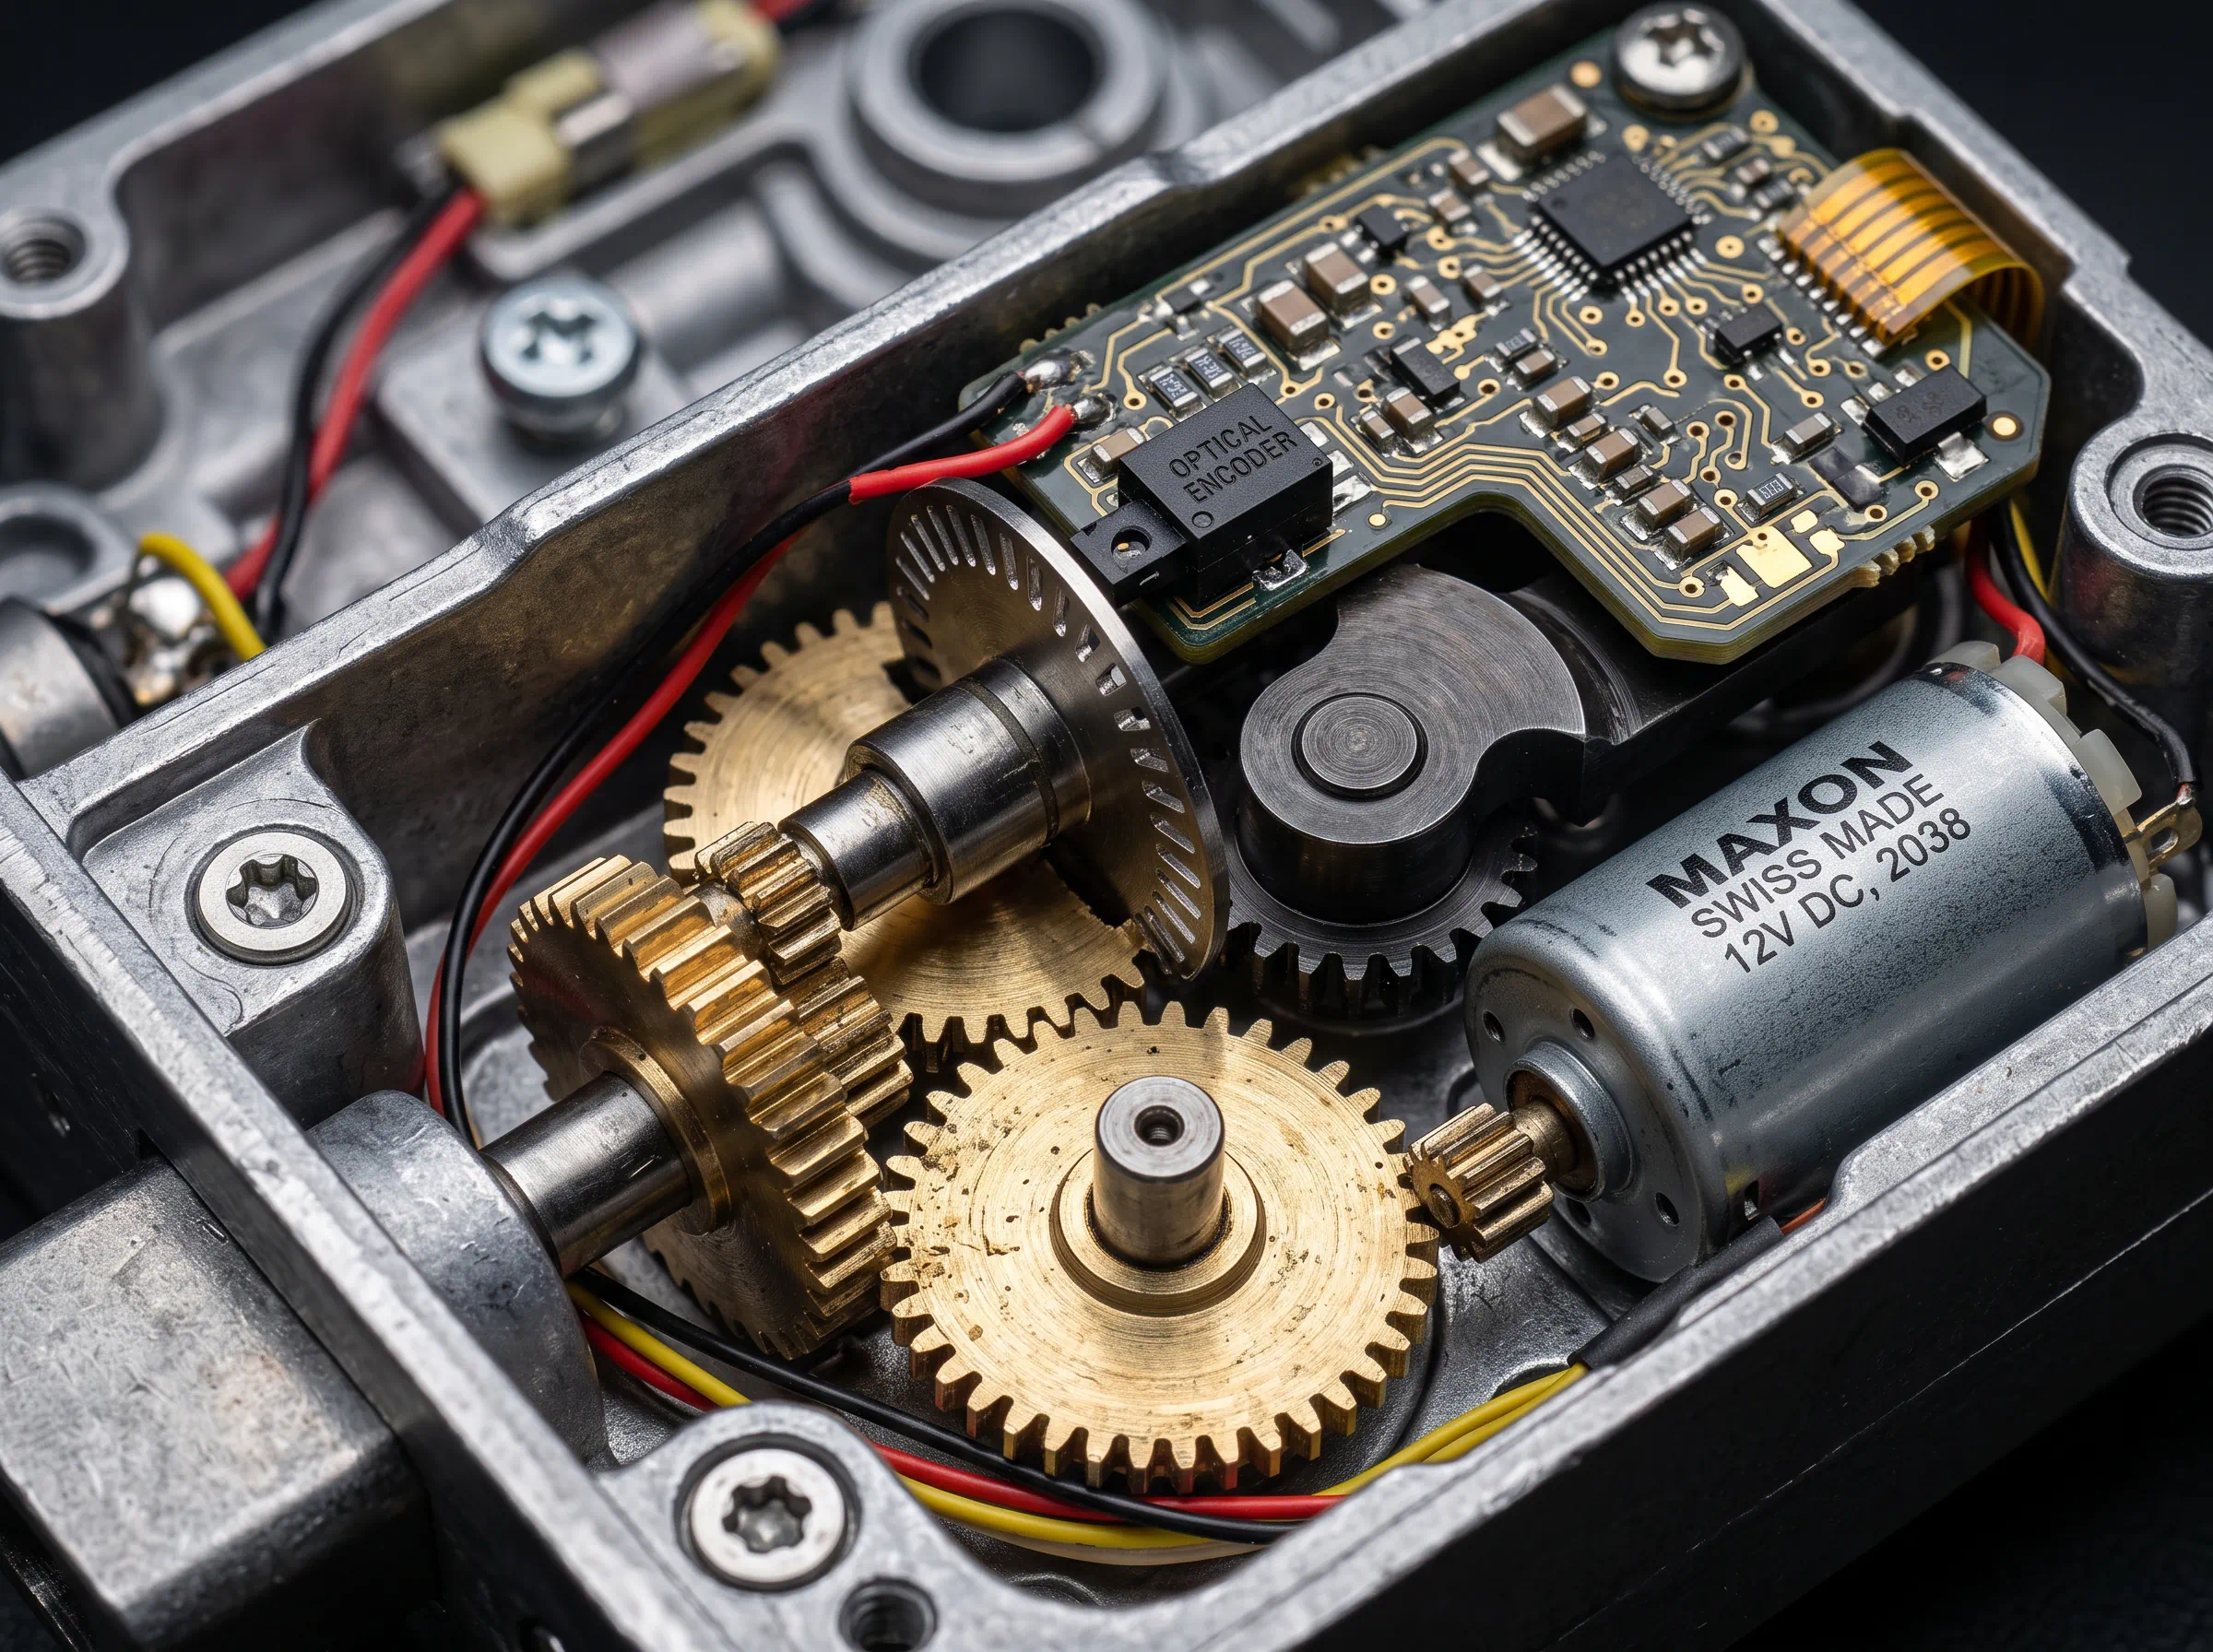
- مغزیهای تماماتوماتیک مجهز به موتور گیربکس خورشیدی (Fully Motorized Mortise): در دستگیرههای مدرن فشاری-کششی (Push-Pull) یا دستگیرههای خطی لوکس، کاربر هیچ اهرمی را نمیچرخاند. درون شاسی مغزی، یک موتور مینیاتوری DC براشلس با دور بالا تعبیه شده که به یک گیربکس خورشیدی (Planetary Gearbox) چندمرحلهای متصل است. این گیربکس دور موتور را کاهش و گشتاور خروجی را تا ۴ الی ۸ نیوتنمتر افزایش میدهد. با فرمان بازگشایی، موتور مستقیماً زبانههای فولادی سنگین سهگانه و زبانه شببند را با قدرت به عقب میکشد. جریان لحظهای استارت این موتورها در شرایط قفل استاندارد بین ۵۰۰ تا ۸۰۰ میلیآمپر و در صورت گیرپاژ مکانیکی تا ۲ آمپر افزایش مییابد؛ بنابراین ضخامت سیمهای تغذیه موتور باید حتماً متناسب با این جریان هجومی انتخاب شود.
علاوه بر عملگرهای مکانیکی، درون هر دو تیپ مغزی، مجموعهای از میکروسوئیچهای اهرمی ضد غبار و سنسورهای مگنتی قرار دارند که موقعیت دقیق هر زبانه را در هر میلیثانیه به پردازنده گزارش میکنند. این ارتباط دوسویه (Closed-Loop Feedback) مانع از خطاهای ناشی از قفل ماندن درب یا بازماندن زبانهها میشود.
نقشه سیمبندی، تفکیک پیناوتهای استاندارد و تحلیل رفتار الکتریکی سیگنالها
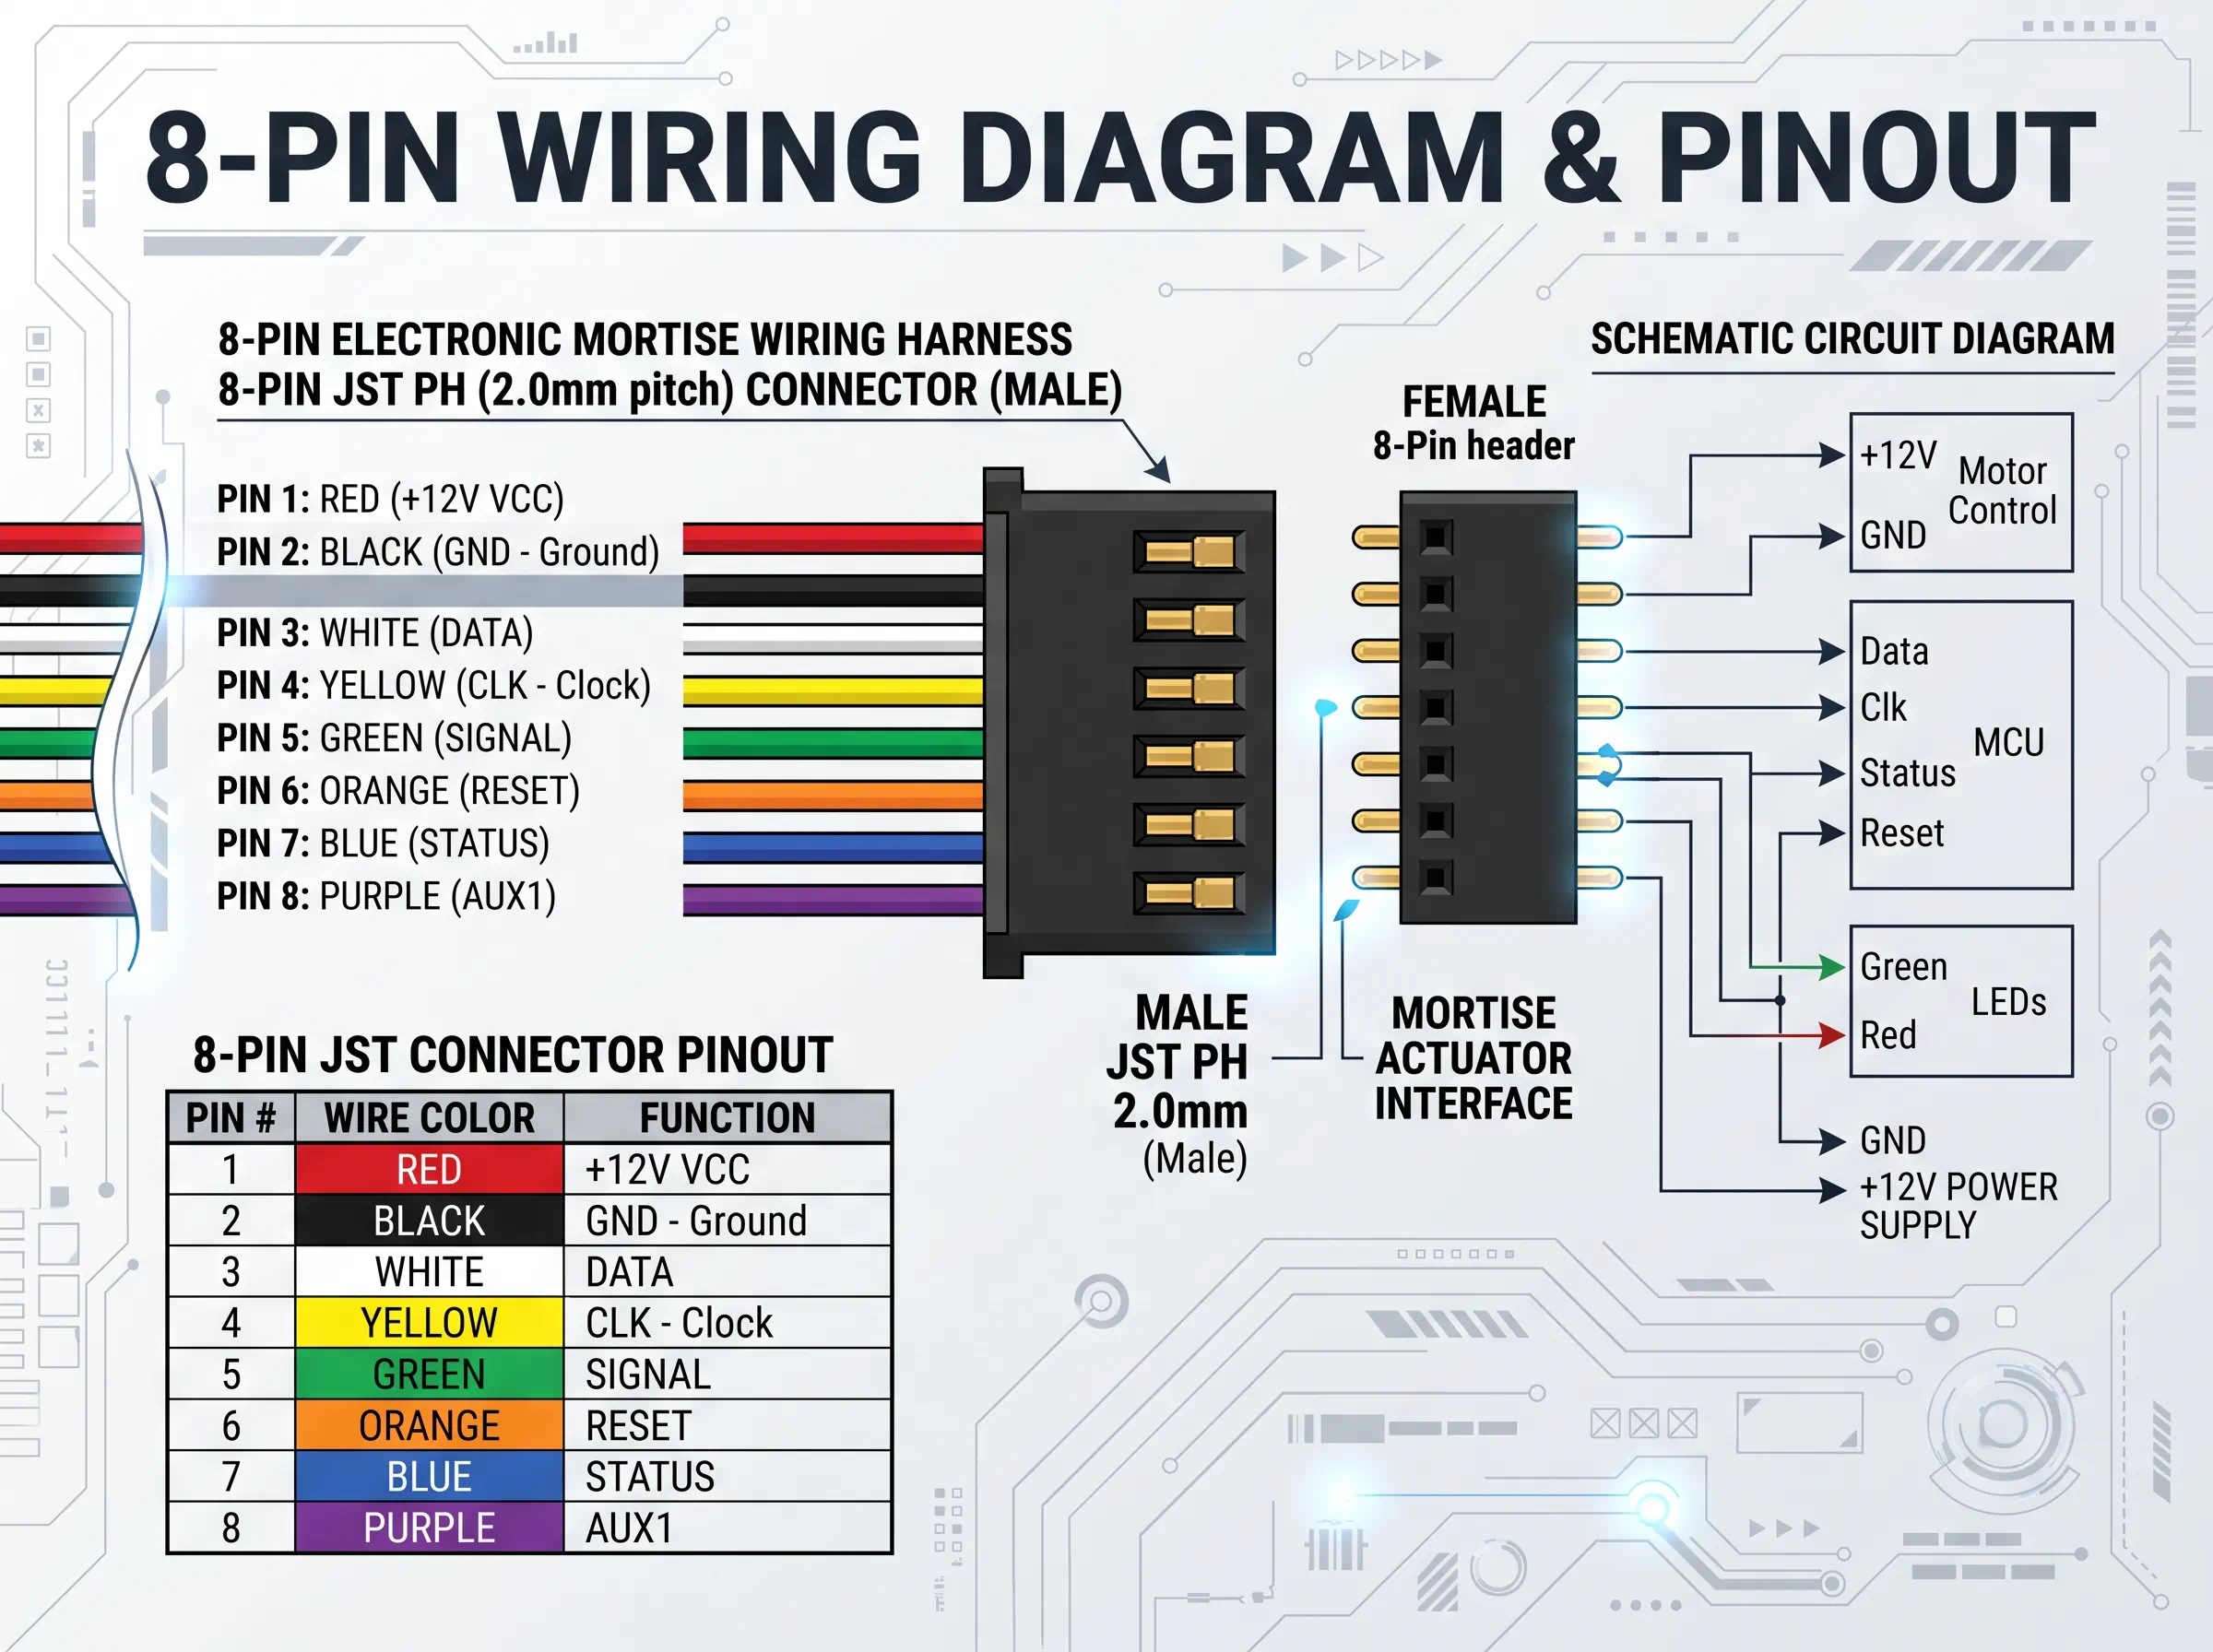
ارتباط میان برد الکترونیکی اصلی مستقر در پنل داخلی و مغزی تعبیهشده در عمق درب، معمولاً از طریق یک کابل چندرشتهای مجهز به کانکتور مینیاتوری قفلدار JST با گام (Pitch) استاندارد ۱.۲۵ یا ۱.۵ میلیمتر برقرار میگردد. در ادامه، شرح وظایف مداری و رفتار ولتاژی هر پین را بررسی میکنیم:
- پین ۱ و پین ۲ (خطوط درایور موتور MOT+ و MOT-): این دو رشته سیم ضخیمتر (معمولاً با گیج AWG 24 به رنگهای قرمز و مشکی)، مستقیماً به خروجیهای پل اچ (H-Bridge Driver IC) متصل هستند. برای باز کردن قفل، پین ۱ مثبت (+۶V تا +۷.۴V) و پین ۲ زمین (GND) میشود. برای قفل کردن خودکار، پل درایور پلاریته را معکوس کرده و پین ۲ مثبت و پین ۱ زمین میگردد. استفاده از ترانزیستورهای ماسفت با مقاومت حالت روشن (Rds-on) بسیار پایین برای به حداقل رساندن افت ولتاژ در این دو خط الزامی است.
- پین ۳ (سیگنال وضعیت زبانه کمانی Latch Bolt Sensor): این خط مربوط به میکروسوئیچی است که باز یا بسته بودن زبانه لچ را میسنجد. این سیگنال به صورت Active Low کار میکند؛ یعنی در حالت بیرون آمدن زبانه، ولتاژ پولآپ ۳.۳ ولت دارد و با فشرده شدن زبانه به زمین متصل شده و سطح لاجیک صفر میشود.
- پین ۴ (سیگنال وضعیت زبانههای اصلی ضدسرقت Deadbolt Sensor): میکروسوئیچ دوم وظیفه پایش وضعیت زبانههای سنگین را بر عهده دارد. فریمور دستگیره با بررسی این سیگنال اطمینان حاصل میکند که زبانههای ضدسرقت به صورت کامل در شیار چهارچوب نشسته و قفل با موفقیت بستهشده است.
- پین ۵ (سنسور لبه درب / رید رله Door Detection): این پین متصل به یک سنسور مگنتی یا ضامن کمکی است که وضعیت مجاورت لنگه درب با چهارچوب را بررسی میکند. تا زمانی که درب باز است، فرمان قفل خودکار هرگز صادر نمیشود تا از برخورد زبانههای فولادی با بدنه چهارچوب و آسیب دیدن درب جلوگیری شود.
- پین ۶ (زمین مشترک سیگنال GND_SIG): مرجع ولتاژ صفر برای کلیه سنسورهای لاجیک و ایزولاسیون نویزهای الکترومغناطیسی ناشی از جرقه کلکتور موتور براش دار.
جدول تخصصی پیناوت کانکتور مغزی الکترونیکی (رنگبندی، ولتاژ و عملکرد)
| شماره پین | نام سیگنال مداری | رنگ استاندارد سیم | سطح ولتاژ و منطق لاجیک | شرح عملکرد و سناریوی خطا در صورت قطعی |
|---|---|---|---|---|
| پین ۱ | MOT_PWR_A | قرمز (Red) | +6V الی +7.4V پالسی | تغذیه فاز اول موتور درایور H-Bridge؛ در صورت قطعی قفل باز نمیشود. |
| پین ۲ | MOT_PWR_B | مشکی (Black) | +6V الی +7.4V معکوس | تغذیه فاز معکوس موتور؛ در صورت قطعی زبانهها شلیک نشده و قفل بسته نمیشود. |
| پین ۳ | LATCH_STATUS | سفید (White) | 3.3V Logic (Active Low) | وضعیت زبانه کمانی؛ در صورت قطعی خطای گیرپاژ زبانه (Latch Error) صادر میشود. |
| پین ۴ | DEADBOLT_STATUS | آبی (Blue) | 3.3V Logic (Active Low) | وضعیت زبانههای اصلی ضدسرقت؛ در صورت قطعی دستگیره تصور میکند درب باز مانده است. |
| پین ۵ | DOOR_SENS_SW | سبز (Green) | Pull-Up 3.3V / Grounded | سنسور تشخیص وضعیت چارچوب؛ قطعی آن موجب از کار افتادن کامل قفل خودکار میشود. |
| پین ۶ | LOGIC_GND | زرد یا خاکستری | 0V Reference | زمین مشترک سنسورهای فیدبک؛ قطعی آن باعث بروز رفتارهای تصادفی و نویز در برد میگردد. |
| پین ۷ (اختیاری) | HALL_VCC | نارنجی (Orange) | 3.3V Regulated DC | تغذیه سنسورهای القایی اثر هال در مغزیهای دیجیتال نسل ۴ پیشرفته. |
| پین ۸ (اختیاری) | TAMPER_MORT | قهوهای (Brown) | Normally Closed to GND | سوئیچ ضد دستکاری مکانیکی مغزی در صورت تلاش برای تخریب سیلندر قفل. |
تکنیکهای کابلکشی و جلوگیری از آسیبهای فیزیکی سیمها در ساختار درب
محیط داخلی دربهای ضدسرقت فلزی و چوبی، محیطی خشن با لبههای تیز ناشی از فرزکاری و تراشکاری است. کابلهای رابط دستگیره هوشمند در این فضا در معرض سایش مداوم، لهیدگی در اثر بستن پیچها و نفوذ رطوبت قرار دارند. برای تضمین طول عمر مدار، رعایت استانداردهای کابلکشی زیر اجباری است:
- ایجاد حلقه انبساط و سرویس (Service Loop): هرگز کابل را با کشش خطی میان مغزی و پنل نصب نکنید. همواره یک لوپ هلالی به طول حداقل ۳ سانتیمتر از سیم اضافی را در محفظه خالی پشت برد مهار نمایید تا در اثر لرزشهای ناشی از ضربه بسته شدن درب، کانکتور از روی سوکت کشیده نشود.
- استفاده از روکشهای محافظ وارنیش حرارتی و بافت فایبرگلاس: سیمهای چندرشتهای رابط مغزی باید درون روکش ضدسایش پارچهای یا شرینک حرارتی قرار گیرند تا تماس احتمالی با پلیسه و لبههای برنده ورقهای فولادی درب ضدسرقت، موجب اتصالی سیم مثبت موتور با بدنه فلزی نشود.
- انطباق و همراستایی شفت چهارگوش مکانیکی (Spindle Alignment): شفت فولادی که گشتاور دستگیره را به مغزی منتقل میکند، باید دقیقاً با زاویه ۹۰ درجه نسبت به صفحه بدنه وارد هاب مغزی شود. هرگونه انحراف زاویهای، به بلبرینگها و چرخدندههای مغزی فشار جانبی وارد کرده و باعث گیرپاژ موتور و در نتیجه افزایش تصاعدی جریان مصرفی مدار میگردد.
در صورت بروز نوسان مصرف یا قطع شدن عملکرد، بررسی مقالات مرتبط بسیار مفید است؛ از جمله علت خالی شدن سریع باتری دستگیره هوشمند و روشهای شناسایی نشت جریان الکتریکی.
تحلیل عملکرد مدار پل اچ (H-Bridge) و سوئیچینگ ماسفتها در کنترل جهت موتور مغزی
درایور الکترونیکی مغزی تماماتوماتیک بر پایه توپولوژی پل اچ (H-Bridge) طراحی شده است. از آنجا که موتور الکتریکی مغزی برای باز کردن زبانهها نیازمند چرخش ساعتگرد و برای شلیک زبانهها در فرآیند قفل خودکار نیازمند چرخش پادساعتگرد است، جریان الکتریکی عبوری از آرمیچر باید در دو جهت معکوس هدایت شود. در بردهای کنترل استاندارد قفلهای هوشمند، از آیسیهای مجتمع درایور موتور نظیر DRV8833، TC78H660 یا چهار ماسفت مجزای کانال N و P با قابلیت تحمل جریان هجومی تا ۳ آمپر استفاده میشود.
هنگامی که سیگنال Unlock از سمت میکروکنترلر صادر میشود، ماسفتهای بالا-چپ (High-Side P-MOS) و پایین-راست (Low-Side N-MOS) روشن شده و جریان از ترمینال MOT+ به سمت MOT- برقرار میگردد. در این لحظه، موتور با حداکثر گشتاور استارت خورده و زبانهها را ظرف مدت زمان ۴۰۰ الی ۶۰۰ میلیثانیه به درون شاسی جمع میکند. به محض برخورد زبانه با انتهای کورس مکانیکی، جریان مصرفی موتور ناگهان جهش کرده و پدیده جریان واماندگی (Stall Current) رخ میدهد. مدار سنجش جریان بر پایه یک مقاومت شنت (Current Sense Resistor) با مقدار معمول ۰.۱ اهم، این افزایش ولتاژ را به مقایسهگر داخلی MCU گزارش داده و پالس تحریک را فوراً قطع میکند تا سیمپیچ موتور دچار سوختگی نشود.
در حالت قفل خودکار (Auto-Lock)، وضعیت پلاریته معکوس شده و ماسفتهای بالا-راست و پایین-چپ روشن میشوند تا جریان از MOT- به MOT+ هدایت گردد. یکی از آسیبهای بسیار شایع در بردهای تعمیری، پدیده هدایت همزمان (Shoot-Through) است که به دلیل خطای تاخیر زمانی گیت ماسفتها رخ داده و باعث اتصال کوتاه مستقیم تغذیه به زمین و سوختن ترکهای مدار چاپی میشود. تعبیه زمان مرده (Dead-Time) به میزان حداقل ۵۰ نانوثانیه در کد میانافزار، تضمینکننده سلامت درایور در تغییر جهتهای ناگهانی است.
سنسورهای القایی اثر هال و اپتوکوپلرهای نوری در مغزیهای دیجیتال پیشرفته
اگرچه میکروسوئیچهای مکانیکی تماسی ارزانترین و رایجترین شیوه پایش وضعیت زبانهها هستند، اما به دلیل سایش فیزیکی تیغهها و نفوذ گرد و غبار محیطی، پس از ۵۰,۰۰۰ چرخه کاری مستعد خرابی و اکسیداسیون هستند. در قفلهای پرچمدار و گرید هتلی با تردد فوقالعاده بالا، مهندسان به سمت جایگزینی سوئیچهای مکانیکی با سنسورهای بدون تماس (Contactless Sensors) حرکت کردهاند.
سنسورهای اثر هال (Hall-Effect Sensors) با قرارگیری یک آهنربای مینیاتوری نئودیمیوم بر روی شفت زبانه و چیپ حسگر مغناطیسی روی مدار، تغییرات چگالی شار مغناطیسی را اندازه میگیرند. این سنسورها به صورت کاملاً ایزوله در برابر رطوبت و فرسایش مکانیکی عمل کرده و طول عمری بیش از ۵۰۰,۰۰۰ بار کارکرد را تضمین مینمایند. همچنین در برخی مدلهای مدرن، از سنسورهای فوتواینتراپتر مادون قرمز (Optical Photo-Interrupters) برای تشخیص دقیق زاویه چرخش چرخدندههای گیربکس استفاده میشود تا وضعیت گیرکردن یا نیمهباز ماندن زبانهها با دقت زاویهای کمتر از ۲ درجه ثبت شود.
پروتکل گامبهگام تست مداری مغزی با منبع تغذیه آزمایشگاهی و مولتیمتر
هنگامی که نصاب یا تعمیرکار با قفل معیوب مواجه میشود، پیش از باز کردن کل دستگیره باید سلامت مغزی را با این دستورالعمل تست نماید:
- گام اول (تست اهمی میکروسوئیچها): کانکتور مغزی را از برد اصلی جدا کنید. مولتیمتر را روی حالت تست بوق (Continuity/Buzzer) قرار دهید. پروب مشکی را به پین GND_SIG و پروب قرمز را به پین LATCH_STATUS وصل کنید. زبانه کمانی را با دست به داخل فشار دهید؛ باید صدای بوق پیوسته شنیده شود و مقاومت به زیر ۲ اهم افت کند. در صورت عدم تغییر، سوئیچ داخلی خراب یا دچار اکسیداسیون است.
- گام دوم (تست موتور با منبع تغذیه پرتابل): ولتاژ یک منبع تغذیه آزمایشگاهی را روی ۶.۰ ولت DC تنظیم نموده و محدودکننده جریان (Current Limit) را روی ۱.۵ آمپر قرار دهید. پروبها را به پینهای ۱ و ۲ متصل کنید. موتور باید زبانهها را به نرمی جمع کند و جریان مصرفی نباید از ۳۵۰ میلیآمپر فراتر رود. سپس جای پروبها را عوض کنید؛ زبانهها باید با قدرت شلیک شوند.
- گام سوم (تست سنسور مگنتی چارچوب): با قرار دادن یک آهنربای کوچک در مقابل محل قرارگیری سنسور لبه، تغییر سطح لاجیک پین ۵ را پایش کنید.
- گام چهارم (بررسی مصرف جریان حالت بیباری و بارگذاری مکانیکی): در حین اتصال به منبع تغذیه، ولتاژ را به آرامی از ۶ ولت به ۴.۵ ولت کاهش دهید تا رفتار موتور در شرایط افت ولتاژ باتری شبیهسازی شود. اگر موتور در ۴.۵ ولت نتواند زبانهها را عقب بکشد، گیربکس نیاز به روانکاری با گریس سیلیکونی نسوز دارد.
توجه داشته باشید که انجام تستهای دورهای و پایش جریان اتصال کوتاه، از وارد آمدن خسارتهای پرهزینه به آیسیهای پردازنده جلوگیری مینماید. نصابان حرفهای باید همواره یک تستر پرتابل مجهز به ولتمتر و آمپرمتر دیجیتال در کیف ابزار خود همراه داشته باشند تا پیش از تحویل پروژه، عملکرد بینقص تمامی کنتاکتها را مستندسازی نمایند.
سوالات متداول (FAQ)
- اگر موتور مغزی برعکس کار کند (هنگام احراز هویت قفل شود)، چه اقدامی باید کرد؟ پاسخ: در اکثر مدلها میتوان با جابهجا کردن پینهای ۱ و ۲ در کانکتور (معکوس کردن قطبیت ولتاژ موتور) یا از طریق تغییر سوئیچ سختافزاری L/R تعبیهشده در پشت برد پنل داخلی، جهت چرخش را اصلاح کرد.
- چرا دستگیره پس از بسته شدن درب بوق هشدار باز ماندن میزند در حالی که درب کاملاً بسته است؟ پاسخ: قطعی در سیم پین ۵ (Door Sensor) یا عدم تراز بودن سنسور مگنتی با قطعه متقابل روی چارچوب درب، مانع از تشخیص بسته بودن درب میشود و سیستم آلارم بازماندن میدهد.
- آیا میتوان مغزی نیمهاتوماتیک را با مغزی تماماتوماتیک تعویض کرد؟ پاسخ: خیر، مغزیهای موتوردار اتوماتیک جریانی تا ۲ آمپر نیاز دارند و بردهای نیمهاتوماتیک ترانزیستورهای درایور ضعیفتری دارند که به سرعت دچار سوختگی حرارتی میشوند.
- چگونه با مولتیمتر سلامت میکروسوئیچهای داخلی مغزی را تست کنیم؟ پاسخ: در حالت آزاد بودن زبانه لچ، امپدانس بینهایت (Normally Open) و در وضعیت فشرده شدن ضامن، مقاومت باید زیر ۲ اهم باشد.
مشاوره فنی و تأمین قطعات مغزی در PEP
تیم فنی شرکت مهندسی PEP به عنوان مرجع تخصصی سیستمهای کنترل تردد و اکسس کنترل، انواع مغزیهای الکترونیکی ضدسرقت (استاندارد ۶۰۶۸ اروپایی، زبانههای قلابی هوک ضد دیلم، مغزیهای مولتیپوینت چندطرفه و مغزیهای اتوماتیک نسل جدید) را همراه با گارانتی تعویض و خدمات پشتیبانی قطعات یدکی ارائه مینماید. ما با در اختیار داشتن تکنسینهای مجرب، خدمات تراشکاری دربهای ضدسرقت، تنظیم دقیق پیناوتهای کابل رابط و تعمیر بردهای سوخته را در محل پروژه تضمین میکنیم. جهت استعلام قیمت مغزی، مشاوره تراشکاری و خرید تجهیزات به بخش قفل و دستگیره دیجیتال هوشمند PEP مراجعه فرمایید.